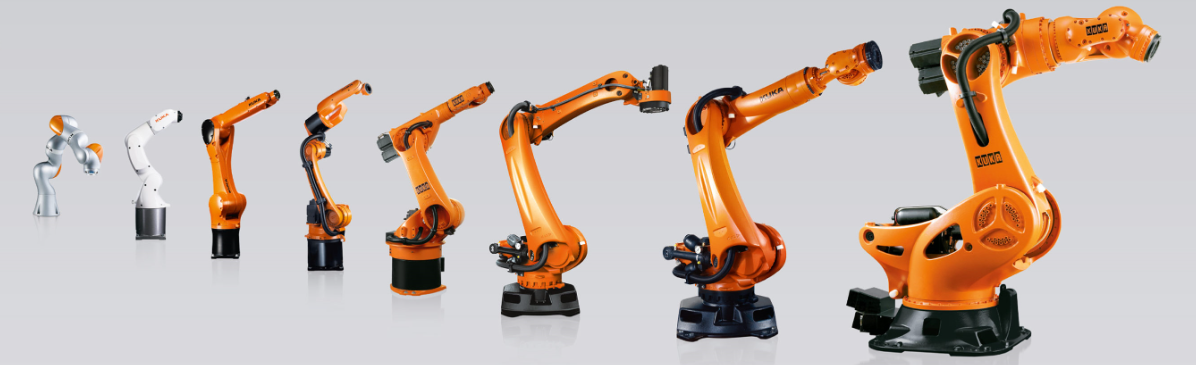

过去只有中小负载机器人可以倒挂;重载大机器人本体自重几百公斤,减速器、关节润滑、重力力矩都是巨大障碍。库卡新一代重载机型(QUANTEC、FORTEC 系列等)官方正式支持倒装 / 任意角度安装,不是简单把底座翻过来,而是本体结构、减速器受力、重力补偿算法、润滑方案全部做了适配优化。
一、给制造行业带来的实际便利
1、释放地面工位空间,提升厂房利用率
机器人挂载于龙门桁架、顶部钢梁,地面完全腾出来留给变位机、工装夹具、行车通行、工件流转,重载焊接、钢结构车间地面拥挤的痛点直接缓解,工位占地面积可节约约 30%。
老厂房技改优势尤其突出:原有车间地面基础承载力不够,无法做厚重机器人地基;利用上部钢结构改造,不用重新浇筑地面地基,老产线自动化改造门槛降低。
2、改变作业可达性,优化大工件的加工姿态
正装机器人从地面向上伸,大箱体、钢结构、工程机械壳体的上表面、内侧焊缝经常存在姿态死角,需要反复翻转工件;倒装机器人自上而下伸入工件内部,从上方、斜上方抵达焊缝,减少工件二次装夹、变位次数,降低变位机投入,缩短焊接循环时间,部分案例节拍直接缩短一半。
典型应用:工程机械结构件焊接、轨道交通车体、风电零部件、机床上下料、大型铸件打磨清理。
3、产线布局自由度大幅提升,工作站方案更多元
可以把重载倒挂机器人安装在移动龙门行走轴上,形成空中移动重载机器人;一台机器人沿横梁行走,服务下方多套工装工位,实现一机多用,减少机器人台数投入。
适配黑灯工厂、密闭除尘房、焊接烟尘房:机器人悬置在上方,下方全部留给工件流转,密闭房内部布局更加整洁,烟尘排风设计更容易做。
4、对老车间改造更友好,降低改造成本
很多重工旧厂房地面承载有限,做重载机器人需要加厚地基,工期长造价高;倒挂方案载荷由厂房上部钢结构承担,只需要验算钢梁承载力,省去地面地基施工,缩短产线改造周期。
倒装客观存在的约束
负载需要降额使用:重力方向反转,关节自重力矩改变,样本会给出倒装工况下的允许负载,不能直接沿用正装额定负载选型;
上部钢结构刚度要求高,必须做动载荷、振动、共振校核;螺栓防松、定期复检是关键;
管线包走线重新设计,线缆长期垂吊应力加大;后期维护需要登高平台,点检维保比落地安装麻烦;
安全防护等级提升:机器人下方区域必须做完整防护,防止坠落风险。
二、带给机器人与集成行业的启示
启示 1:机器人本体设计思维从 “固定落地” 走向全姿态兼容
过去重载机器人本体设计默认正装受力;库卡支持倒装说明新一代重载机器人开发思路转变:关节减速器、平衡缸、润滑系统、重力补偿算法按任意安装姿态做仿真与验证,不再只针对直立工况优化。 这是一个产品思路的风向标:未来主流重载机型会逐步把正装‑倒装‑侧装作为标准能力,而不是特殊定制选项。
启示 2:工作站集成设计要打破 “机器人必须站地上” 的惯性思维
系统集成商做方案时优先以工件的工艺可达性为第一出发点,再决定机器人安装姿态,而不是默认落地安装。
先看焊枪 / 工具从哪个方向进工件最合理;再选正装、倒挂还是侧装;最后再核算空间与结构承载。 对重工自动化来说,这会重塑焊接、打磨工作站的布局思路,很多之前做不了紧凑工作站的工况,现在有新解法。
启示 3:厂房前期规划要兼顾上部钢结构承载,而不只看地面地基
新建重工车间,不能只核算地面承重;需要同步预留顶部钢梁、桁架的吊点与动载余量,为后期倒挂重载机器人、龙门行走机器人预留升级空间;厂房土建与自动化设备要协同设计。
启示 4:倒逼集成行业强化结构力学校核能力
重载机器人倒挂,风险点不再只是机器人本体,而是上部钢架的刚度、共振、疲劳问题。 集成商不能只依赖机器人样本选型;项目阶段必须增加钢结构动力学仿真,校核运动状态下的挠度、固有频率,否则会带来轨迹抖动、精度漂移、螺栓松动故障,这对集成商的机械设计能力提出更高要求。
启示 5:产线柔性升级的新思路,存量工厂自动化的路径
大量工程机械、钢结构老工厂,地面基础先天不足很难上重载落地机器人;重载倒挂方案给存量工厂自动化升级开辟一条路径,不用大规模翻新地面,依托上部桁架改造即可完成自动化升级,降低传统重工企业智能化改造门槛。
三、总结
重载机器人倒装的价值,并不仅仅是 “挂起来省地面”;本质是把机器人的工作空间从地面基座的球面约束中解放出来,让机械臂可以从空中去适配大型工件复杂的工艺需求。 同时也提醒行业:姿态灵活是建立在本体力学优化 + 上部钢结构严谨校核的基础之上;选型时不能只看到倒装的便利性,同时做好负载降额、钢结构验算、安全防护与后期登高维保规划,才能真正发挥这套方案的价值。