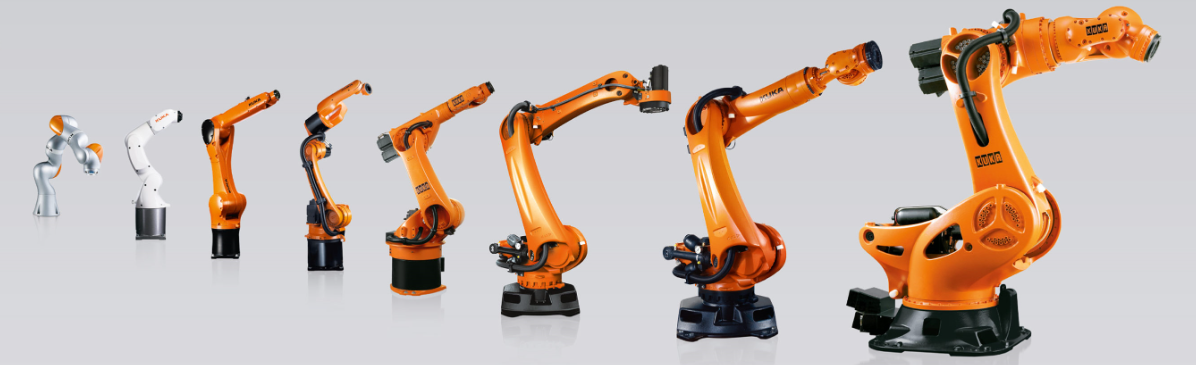

机型基础:LBR iiwa(7 轴老款)、LBR iisy(新款六轴)本体全部关节内置力矩传感器,原生支持手拖拖动示教;末端法兰自带操作按键,手拖即可记录点位 / 轨迹KUKA。 核心适配逻辑:多品种、小批量、频繁换产;轨迹不规则;希望现场操作工直接改程序,不用专职调试工程师。
一、点位类拖动示教
1、机床 CNC / 注塑机柔性上下料
中小批量机加工,工件经常换型号; 操作工直接拖动机器人,记录取料位、工装装夹位、料盘位置;更换工件后现场直接改点位,不用电脑离线编程。很多中小企业直接把协作臂装移动底座,一台机器人轮流服务多台 CNC,换工位时拖动重新示教点位即可。
2、螺丝锁付、零部件装配工位
3C、汽车零部件装配; 每一批次夹具位置略有差异;拖动示教直接定义各个螺丝孔点位;换产品现场快速修改点位。适合人机协同装配,工人摆放工件,机器人自动打螺丝。
3、简易码垛、拆垛
中小批量纸箱 / 周转箱码垛;垛型经常变化。 手拖依次示教抓取点、每层摆放点位;不需要复杂的码垛算法;小批量订单直接现场示教完成,适合产量不大的柔性码垛。
4、检测、扫码工位
工装摆放工件做外观检测、读码;拖动示教设定相机的各个拍摄姿态;不同外形工件,直接手拖修改相机观测点位。
二、连续轨迹录制拖动示教
1、模具、铸件打磨去毛刺
最典型场景:铸件、压铸件轮廓不规则,毛刺轨迹自由曲线。人工手带着机器人沿着工件边缘走一遍,直接录制打磨轨迹。 传统机器人需要示教上百个离散点位;拖动录制大幅节约调试时间;换一款铸件直接重新手拖一遍轨迹即可。
2、简易弧焊、焊缝示教
中小作坊的非标焊件,焊缝路径不规则; 操作工手持机械臂顺着焊缝拖动,直接记录焊接轨迹;适合多品种少量焊接;
注意:拖动录制出来轨迹属于粗轨迹;正式焊接运行前一般需要在程序内微调点位,保证焊缝精度;大批量高速焊接依旧优先离线编程。
3、涂胶、打胶应用
密封条、壳体不规则密封打胶;顺着密封轮廓手拖录制连续路径;尤其样品试制、小批量新产品打胶,快速得到胶路轨迹。
三、特殊场景:移动机器人(KMR iiwa)移动式工位
AMR + 库卡协作机器人组合;机器人跟着移动底盘到不同工位作业;每到一个新工装位置,直接现场拖动示教点位,不需要重新修改离线工程文件;多用于车间内部柔性物料装配、试制生产线。
四、实验室、研发打样、教学工位
高校实验室、企业研发试制;新产品样机不断改结构; 工程师不需要写复杂机器人程序,直接手拖完成样机的抓取、模拟装配;快速验证样机工艺;机器人教学实训,拖动示教降低入门门槛。
哪些场景不适合用拖动示教?
大批量高精度轨迹生产:拖动示教是人工引导,会带入人手抖动误差;高精度量产工况优先 SmartPAD 离线 / 仿真编程;
高速节拍工况:拖动录制的连续轨迹,高速运行时平滑度有限;
尖锐刀具末端:就算可以拖动示教,应用上依旧要做风险评估,不能直接无围栏运行。
库卡拖动示教 vs ABB 协作拖动示教简要差异
库卡 LBR‑iiwa 为 7 轴本体,姿态冗余更好,打磨涂胶绕开工装干涉时拖动更灵活;新款 LBR iisy 六轴;
ABB GoFa 腕部侧边 ASI 按键;库卡 iisy 按键在末端法兰;
底层:库卡是 iiQKA.OS 系统;ABB 是 RobotWare;但两者拖动示教的业务应用场景高度重合,都是偏向小批量柔性产线。