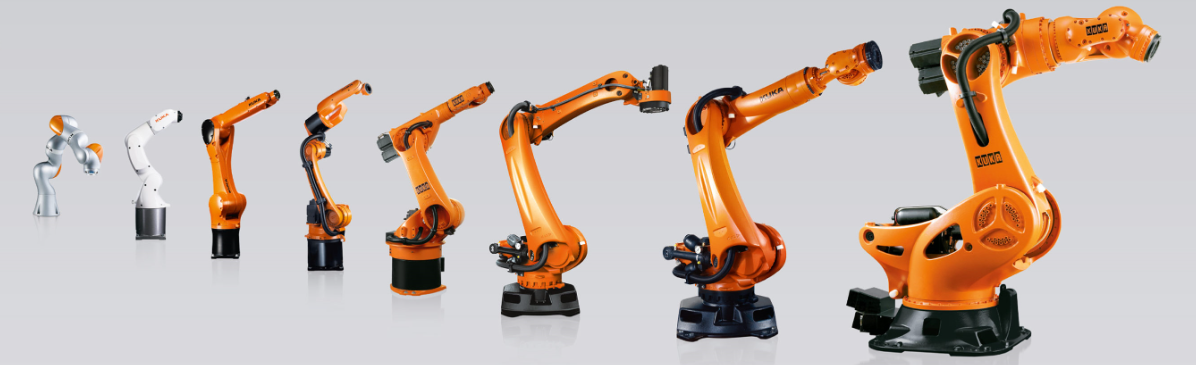

基础参数对齐:额定负载 210kg,最大臂展 2701mm,重复精度 ±0.05mm,本体 1077kg,标配 KR C5(KRC5)控制器,IP65,可选铸造版 IP67 加压,对标前面 ABB IRB6720-210/2.8、安川 GP180,是锂电 PACK 线半成品电池包、模组总成跨工位流转的主流重载搬运机型。 定位:稳重、重载余量足、运动模式可切换、KRC5 生态对锂电集成商友好,主打多工位转运、缓存、气密 / 绝缘测试工位上下料。
一、机械本体层面
负载 - 臂展匹配度适合标准乘用车电池包额定 210kg,极限短时允许 275kg(重心条件满足),刚好覆盖电池包 + 真空 / 伺服夹爪 + 工装 130–200kg区间;2701mm 半径,横向覆盖主流 800V 乘用车电池包,不会像更长臂机型远端刚性衰减明显,也不会臂展不足、工位排布受限。 底座 754×754mm,占地紧凑,PACK 线工位密集、多机并排布置时干涉控制好,适合缓存线、测试房、预热工位集群布局。
本体刚性均衡、启停冲击柔和,保护电池包QUANTEC 铸件结构,连杆刚度高;重载起停、加速时姿态稳定,不容易出现电池包晃动、模组微位移、密封面磕碰,这是锂电搬运非常关键的一点; 手腕容许惯量充足,可直接搭载大尺寸真空吸盘、伺服包夹抓手,抓手自重余量宽松。
防护版本灵活标准 IP65;可选 F 铸造版加压 IP67,应对粉尘、切削液、冷却液飞溅;电池测试房、气密工位水汽环境可以直接上 F 版,不用额外大包防护。
重心适配友好KUKA.Load 负载标定工具,可精确输入电池包、抓手的质量、重心、惯量,控制器自动做动力学边界,远端自动限加速度,避免过载报警,适合不同车型混线换型。
二、KRC5 运动控制
KR C5 支持三种数字运动模式(软件选项,随时切换),搬运场景可以按工步切换,这个是和安川、ABB 差异化的重点:
动态模式(Dynamic):空走跳转、跨工位快速移动自动释放加速度上限,在扭矩安全边界内最大化节拍,适合 “放料完成→去下一个工位取件” 的空行程,官方数据节拍缩短约 10%;适合多工位流转(缓存→预热→气密→拧紧),点位跳转多的场景收益明显KUKA。
路径模式(Path):取放、落位、对中阶段优先轨迹精度、平稳性,加速度轮廓平滑,抑制抖动;电池包放至定位工装、插入测试工装时启用,避免冲击导致定位销压伤壳体、BMS 接头磕碰。
性能模式:通用折中,大部分自动循环默认兼顾速度和平稳,一条程序里可以用
$MODE指令分段切换模式,同一套程序,空走快、落位稳,这是 PACK 搬运非常贴合的特性。
配套:KUKA.ServoTec 动力学前馈,实时识别负载惯量,和安川 ARM、ABB QuickMove 思路接近,但更偏向点位搬运的平稳优先,而不是极限提速;
对比:ABB TrueMove 强在长连续工艺轨迹保真;安川 V-Finish 强在拐角平滑;KUKA 这套模式是分段式取舍,搬运取放工艺适配性更强。
三、安全、总线、视觉 / 力控集成
SafeOperation 安全功能KRC5 原生 SafeOperation,支持安全限速 SSM、安全位置监控、安全区域、安全停止;可以做紧凑隔离工位,电池包人工辅装、换抓手时,局部区域降速,不用全围栏,节省产线空间;支持 PROFIsafe、CIP Safety 安全总线对接锂电主 PLC。
总线生态成熟Profinet、EtherNet/IP、EtherCAT 全支持,国内锂电集成商存量巨大,调试人员熟悉 KRC5;和 MES、输送线、测试设备对接成熟,程序、标准模板积累多。
视觉、力控适配支持 KUKA.VisionTech、第三方 3D 视觉;视觉偏移是上层轨迹修正;力控(KUKA.ForceTorque)适合软落位、浮动对中,放电池包时柔性缓冲,防止硬接触压坏壳体密封面。
短板:没有 ABB 原生 EGM 底层内核级轨迹跟随,不适合长距离连续工艺;但搬运上下料几乎不受影响。
多机器人 / 外部轴同步支持 KUKA.Sync,机器人 + 第七轴地轨、翻转工装同步运动;PACK 线常用:单台机器人搭配地轨覆盖 4–5 个测试工位,一套抓手循环流转。
四、离线仿真与换型维护
KUKA.Sim 仿真同源仿真动力学模型和实机一致性高,离线提前排布工位、干涉检查、节拍测算;新车型电池包换型,提前在仿真里验证点位,现场停机改程序时间缩短。
模块化、备件通用性强QUANTEC 同平台 KR210/250/300 结构、减速机、电机很多通用;锂电产线多台同系列机器人,备件库存压力低;维护手册、维保资源国内充足。
KRC5 运维能力内置状态采集、负载谱、温度、扭矩监控,支持 KUKA Xpert 远程诊断,连续 24h 锂电产线,方便做预测性维护,提前发现减速机、轴承异常。
五、在 PACK 电池包跨工位搬运的典型工法
缓存线取半成品电池包 → 送入预热工位 → 取出送入气密测试房 → 取出流转至拧紧工位 → 下线缓存;
成品电池包抓取、移送至绝缘耐压测试工位;
电池包上料至装配工装,配合视觉定位软落位;
搭配快换抓手,兼容不同车型电池包混线生产。
选型适合点:
一条循环里既有长距离跨工位空跑,又有精准落位、对中放料;
产线需要紧凑布局、SafeOperation 缩小围栏;
多车型混线,需要快速标定不同重心负载;
集成商团队熟悉 KUKA,调试、售后资源充足。
短板与选型边界
无内置能量回馈,重载持续下放、频繁减速场景,需要外接制动电阻,能耗弱于 OmniCore V250XT;
连续长轨迹工艺(长段涂胶、长激光焊缝)不是强项,只适合搬运、上下料,不推荐做主工艺机器人;
远端极限位置的弹性形变补偿弱于 ABB TrueMove;单纯追求极致节拍,同负载下 GP180 空走速度上限更高;
重复精度 ±0.05mm,满足搬运定位,但是精密压装、长密封胶上限不如 IRB6720。
总结
工位以【电池包跨工位转运、测试上下料、缓存流转】为主,同时一条循环里既要跑得快、又要放料柔和防磕碰,KR210 R2700-2 是非常均衡稳妥的选择。