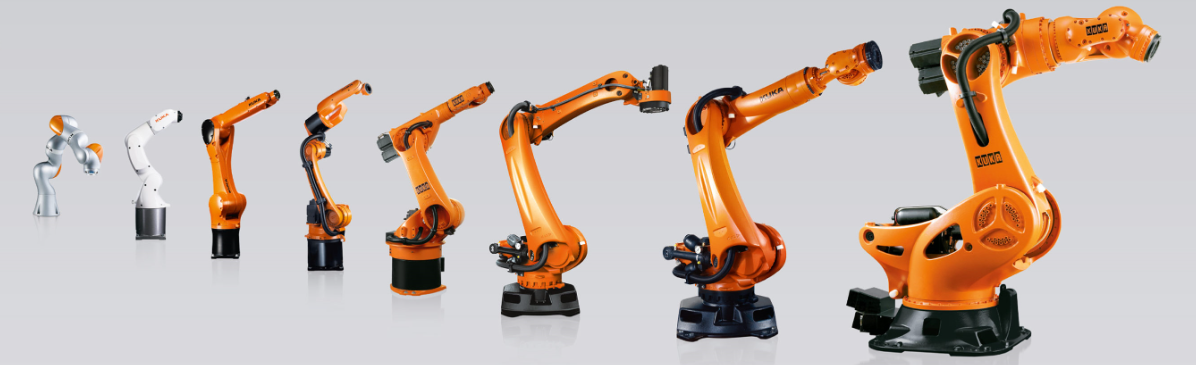

整体分为机械本体结构、底座法兰、管线包、控制器重力动力学补偿、坐标系与负载标定、软件限位这几块协同实现,KRC4/KRC5 通用,KR AGILUS、IONTEC、CYBERTECH、QUANTEC 中轻载系列支持四姿态安装;超大重载 FORTEC Ultra 一般只支持落地安装。
一、机械结构层面:本体、法兰、轴承、密封做了通用化设计
底座法兰统一基准,安装孔位兼容底座法兰是标准圆形法兰,地脚孔阵列对称,不管朝下落地、侧向贴墙、朝上吊顶,都可以直接用同规格法兰转接板;只需要配套不同的转接支架(墙装支架、吊顶吊架、倾斜角座),机器人本体不用改结构。
注意:吊顶、侧装版本不是简单把落地机翻过来,轴承、齿轮、润滑脂的选型要适配重力方向变化;库卡同型号分 F(Floor 落地)、C(Ceiling 吊顶)、W(Wall 墙装)版本,润滑、轴承预紧做了差异化校核,避免倒挂时齿轮副脱载、润滑流失。
关节传动、密封、润滑适配任意重力朝向关节减速机、电机轴承做双向承载设计;润滑配方、油道结构可以在倒置、侧向姿态下保证各润滑点供油;手腕 IP65/IP67 密封结构,防止倒挂时润滑油渗漏、切削液倒灌。
管线包(能源包 ES)模块化采用内置 / 侧置中空走线方案,A1 中空转轴走线,管线包是可更换的独立模块,管线走向、弯折半径预先适配倒挂、侧装的运动包络,不会在特定姿态拉扯、挤压线缆;有短款、紧凑型管线包适配狭小机床单元(机床上下料倒挂场景)。
二、控制核心:控制器内重力模型 + 负载辨识
库卡不是简单改坐标,而是修改机器人基座坐标系 $ROBROOT,同时加载对应安装姿态的重力补偿模型:
示教器 / WorkVisual 里设置安装姿态角(基座相对世界坐标系的旋转):落地 = 0°,吊顶 = 180°,墙装 90°,倾斜夹角自定义角度。控制器把这个姿态代入动力学方程,实时修正每个关节的重力力矩前馈。
落地:重力向下,关节只需要克服向下负载;
吊顶倒挂:重力变成向外拉扯关节,电机需要持续输出力矩拉住臂体,防止自由下坠;
侧装:重力在两个轴方向同时产生分力矩。
LoadData 负载标定(质量、重心、惯量)不管哪种安装方式,都必须做负载测定(Load Determination),控制器自动识别抓手 + 工件的重心、惯量,动态调整各轴伺服增益、振动抑制、加速度上限;姿态变了之后,重力臂长改变,负载谱完全变化,不标定会抖动、过载报警、轨迹跑偏。
绝对编码器零点基准不变编码器零点出厂标定是本体关节相对基准,和安装姿态无关;只改基座到世界坐标的转换矩阵,所以 TCP 精度不会因为倒挂本身丢失。
三、坐标系与限位软件适配
base 基坐标系自由定义世界坐标系固定,机器人基座坐标系随安装姿态旋转;示教、编程、轨迹全部在 base/TOOL 坐标系下,程序员不用单独改程序,同一套 TP 程序,换安装姿态只需要改基座姿态参数。
软件轴限位、工作空间包络自动重算KRC 会根据安装姿态,重新计算每个姿态下的可达空间、自碰撞区间;倒挂时,臂体自重容易撞底座,软件自动增加防碰撞限位区,和 DCS 安全区域联动。
举机床上下料典型场景:加工中心上方倒挂机器人,基座向上翻转 180°,DCS 同时划分机床内部危险区、过渡安全区,自动限速。
四、软件配套与安全
DCS 安全监控独立适配姿态安全编码器、安全力矩监控会跟随安装姿态的重力方向重新评估力矩阈值;倒挂状态下,失电抱闸的安全校验更严格,抱闸必须能承受臂体 + 额定负载的反向重力,防止坠落。
Motion Modes 数字运动模式不受安装姿态影响动态模式、路径模式、性能模式可以在落地 / 倒挂 / 侧装下正常切换,也就是之前说的搬运取放 “空走快、落位稳” 的特性,在倒挂机床上下料工位依然可用。
五、工程上的选型边界
不是所有库卡机器人都支持多姿态:KR QUANTEC、IONTEC、AGILUS、CYBERTECH 支持落地 / 墙装 / 吊顶 / 倾斜;FORTEC 重载超大负载机型大多仅支持落地,因为自重太大,倒挂时抱闸、减速机承载风险高,原厂不开放吊顶版本。
吊装 / 侧装必须校核支架、钢结构的强度、固有频率,机器人启停冲击会放大侧向载荷;
倒挂工况,允许负载会比落地版本略低,样本上 C 版本额定负载是已经考虑倒挂重力拉扯后的数值,不能直接拿落地负载去套用。
总结
机械上:对称法兰 + 适配双向承载的减速机 / 润滑 + 模块化管线包; 控制上:在 KRC5 里写入基座旋转姿态,更新重力动力学前馈,配合 LoadData 负载辨识,再重新计算工作空间和 DCS 安全力矩阈值; 最终效果:同一台机器人,改支架 + 改控制器姿态参数,就能落地、贴墙、机床顶部倒挂,程序逻辑不用重写,适配机床上下料紧凑单元。