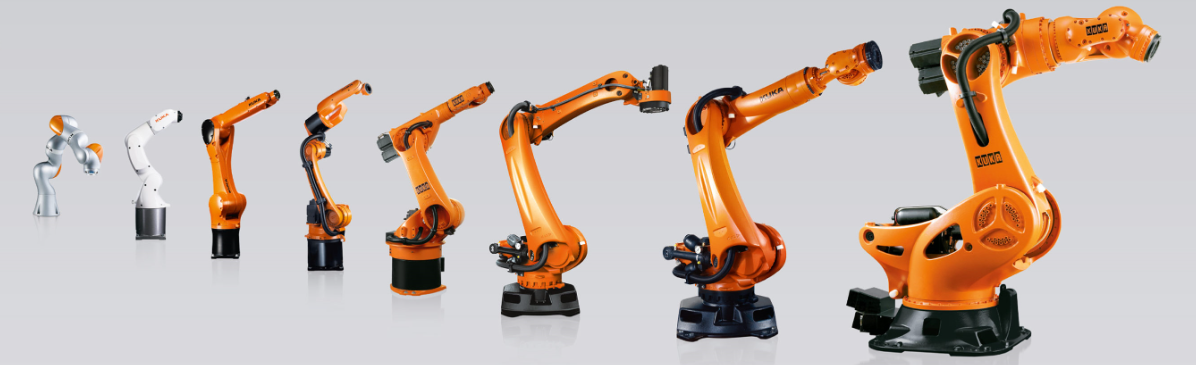

先明确:KR70 R2100-2(KR IONTEC-2,KRC5)标称重复定位精度 ±0.05 mm;重复精度(重复性)≠绝对精度。 重复精度:同一个程序点反复跑,离散波动大小; 绝对精度:机器人去到理论坐标的偏差;
重点:重复精度变差,绝大多数不是靠软件参数 “微调补偿” 修好的;零点、负载、机械间隙、振动、RDC / 编码器链路才是根源;如果减速机已经磨损背隙变大,软件调不回来。
一、先做测试:按 ISO9283 测重复精度
千分表 / 激光跟踪仪打 TCP 固定基准点,程序循环 20 次:
同一个姿态,SLIN/SPTP 反复到达;
区分两种现象:
随机抖动、每次位置飘来飘去:重复精度问题
稳定单向偏移:零点 / TCP / 工件坐标问题,不影响重复性
KR70 R2100-2 典型容易出问题的轴:A2/A3(重载受力)、A5/A6 手腕
二、优先级 1:负载数据正确录入 + 负载识别(KRC5)
和前面 ABB IRB6740 CG 是同一个逻辑,库卡动力学依赖负载模型,CG 偏心、负载错配会直接造成启停抖动、重复差:
录入
$LOAD:工具质量、重心 X/Y/Z(法兰坐标系,单位 m)、惯量;包含夹具、阀岛、管线包;抓取工件用动态负载GripperLoad()KRC5 自带负载识别(Load Identification):带真实工装负载,在安全模式下自动辨识;
坑:只填重量不填 CG,Z 向伸出大、XY 偏心大,动力学前馈错误,减速时回弹、点位不稳。
负载识别完成后,重启机器人,动力学模型生效。
三、优先级 2:零点标定 Mastering
零点丢失 / 零点不准,是重复性恶化头号原因;KR IONTEC-2 支持 EMD 标准标定(推荐)、千分表标定、紧急标定(精度低,临时用)操作路径:
用户组切到【专家】,备份
$MACHINE.DAT菜单:投入运行 → 调整 → EMD
步骤:
手动把每个轴预对准本体刻线标记;
安装 EMD 探头、连接 X32;
逐个轴校正(优先 A1,再 A2A3,再 A4A5A6);
按住使能 + 启动,机器人慢速找机械零点;
标定完成后,必须带负载零点标定(Load Mastering)!KR70 是 70kg 中载,空载零点和带载弹性形变不一样,重载工艺一定要做带载零点库卡学院
紧急标定(只应急):精度差,生产稳定前必须重做 EMD 标准标定。
四、优先级 3:TCP 工具坐标系标定
TCP 不准,会让你误以为机器人重复差;
基础:三点 / 五点 TCP 标定;
高精度选项包:KUKA.TRACC TCP,可以自动监测 TCP 漂移、自动刷新 TCP,适合焊接、涂胶长期生产,KRC5 原生支持该选项包KUKA;
校验:换姿态多次碰同一个基准销,如果姿态一变点位就飘,大概率 TCP 姿态 ABC 标定不准。
五、优先级 4:运动参数优化
库卡没有像 ABB TrueMove 那种形变补偿做重复精度,但是可以调整轨迹抑制振动:
$VEL.CP、$ACC.CP、$JERK.CP:降低拐角、接近段的加加速度 Jerk;不要满速满加速度去碰工艺点;运动指令选型:对点位重复性要求高优先
SPTP(轴运动);SLIN 直线轨迹更容易激发长臂振动;谐振抑制:KRC5 内置振动抑制滤波,如果启停有明显共振,联系库卡工程师打开谐振模态滤波;不要自己随意改伺服增益 $KP $KI,容易震荡;
预热:KR70 连续跑 20~30 分钟热机复测;冷机和热态因为减速机油脂、电机温升,重复性会有差异。
六、优先级 5:机械硬件排查
这是现场最多被忽略的,重复精度到后面是机械上限:
底座:地脚螺栓、基板是否松动,有没有共振;底座微小晃动,末端放大;
减速机背隙(A2/A3/A5/A6 高发):
断电松刹车,手盘轴,千分表测背隙;
背隙超标只能换减速机,软件无法修复磨损背隙;
平衡缸:KR IONTEC-2 A2 平衡压力不足,大臂下坠、动态回弹,重复性崩;
RDC、编码器线缆、X32 通讯:RDC 接触不良、线缆弯折老化会随机丢反馈,点位随机飘;屏蔽接地不良,电磁干扰也会造成重复性随机跳变;
管线包拖拽干涉:外置管线包拉扯手腕,每次到达姿态拖拽力不一样,造成 TCP 偏移。
七、优先级 6:绝对精度标定
库卡 KOP 杆长标定 / 激光跟踪运动学标定,用来修正绝对定位误差,不能改善 “反复到同一个点的离散波动”。 如果你是每次去同一个点,忽左忽右,不要花时间做激光标定,没用;先查零点、负载、背隙。
八、KR70 R2100-2 实操排查顺序总结
千分表测试,确认是【随机波动(重复差)】还是【固定偏移(绝对精度 / TCP)】
检查底座固定、管线包拖拽、外部振动源
正确录入 / 执行负载识别,修正 CG 重心
EMD 标准零点标定 + 带载零点标定(重点)
TCP 五点标定;有条件上 TRACC TCP
降 Jerk、降接近速度,优化程序 SPTP/SLIN
热机复测;排查 RDC、编码器线、接地干扰
测各轴减速机背隙、平衡缸压力;磨损则更换备件。